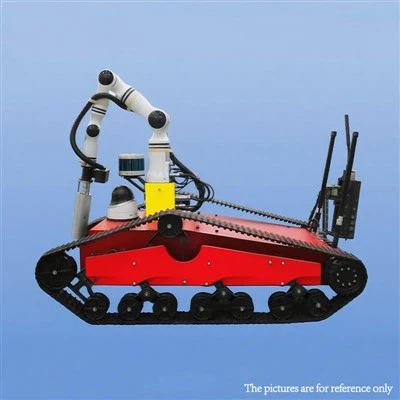
Nükleer Santral Muayene Robotik Köpeğinin Maksimum Muayene Mesafesi Nedir?
Nükleer Santral Muayene Robotik Köpeklerinin tedarikçisi olarak, bu dikkat çekici makinelerin maksimum muayene mesafesine ilişkin sorularla sıklıkla karşılaşıyorum. Nükleer enerji santrallerinin riskli ortamında, denetim ekipmanlarının yeteneklerinin anlaşılması, operasyonel güvenliğin, verimliliğin ve mevzuata uygunluğun sağlanması açısından çok önemlidir.


1. Nükleer Santrallerde Muayene Mesafesinin Önemi
Nükleer enerji santralleri, geniş bir alana yayılmış geniş bir boru, reaktör ve yardımcı sistem ağına sahip, büyük ve karmaşık tesislerdir. Sızıntı, korozyon ve mekanik arızalar gibi olası sorunları tespit etmek için düzenli denetimler gereklidir. Daha uzun denetim mesafesine sahip bir robot köpek, tek bir görevde daha fazla alanı tarayarak birden fazla görevlendirme ihtiyacını azaltır ve insanların radyasyona maruz kalmasını en aza indirir.
Ayrıca, acil durumlarda veya erişimin kısıtlı olduğu durumlarda, otonom olarak uzun mesafeler kat edebilen robotik köpek, operatörlere gerçek zamanlı veri ve görsel bilgiler sunarak, hızlı bir şekilde bilinçli kararlar almalarını sağlıyor.
2. Maksimum Muayene Mesafesini Etkileyen Faktörler
Nükleer santral denetim robotik köpeğinin maksimum denetim mesafesi çeşitli faktörlerden etkilenir.
Pil Ömrü
En kritik faktörlerden biri robotik köpeğin pil ömrüdür. Bu robotlar genellikle şarj edilebilir pillerle çalıştırılır ve depolayabilecekleri enerji miktarı, ne kadar uzağa gidebileceklerini belirler. Gelişmiş lityum iyon piller, yüksek enerji yoğunluklarından dolayı yaygın olarak kullanılmaktadır. Ancak robotik köpeğin güç tüketimi aynı zamanda hızına, geçtiği araziye, sensörlerinin ve iletişim ekipmanlarının çalışmasına da bağlı. Örneğin merdiven çıkmak veya engebeli arazide hareket etmek, düz bir yüzeyde seyahat etmekten daha fazla enerji gerektirir.
Arazi ve Engeller
Bir nükleer santral içindeki yerleşim düzeni ve arazi, denetim mesafesini önemli ölçüde etkileyebilir. Enerji santralleri genellikle dar koridorlar, yükseltilmiş platformlar ve engelli alanlar dahil olmak üzere çeşitli yapı ve tesislere sahiptir. Robotik bir köpeğin bu engelleri güvenli bir şekilde aşması gerekiyor. Bazı modern robotik köpekler, engelleri tespit etmek ve bunlardan kaçınmak için lidar, kameralar ve ultrasonik sensörler gibi gelişmiş sensörlerle donatılmıştır. Ancak zorlu araziler robotun hareketini yavaşlatabilir ve belirli bir süre içinde kat edebileceği toplam mesafeyi azaltabilir.
İletişim Aralığı
Bir diğer önemli faktör ise robotik köpek ile kontrol merkezi arasındaki iletişim aralığıdır. Robotun video beslemeleri, sensör okumaları ve durum bilgileri gibi verileri operatörlere gerçek zamanlı olarak iletmesi gerekiyor. Çoğu robot köpek, Wi-Fi veya radyo frekansı (RF) bağlantıları gibi kablosuz iletişim teknolojilerini kullanır. İletişim sinyalinin gücü ve güvenilirliği, nükleer santral ortamındaki metal yapıların, beton duvarların ve elektromanyetik parazitlerin varlığından etkilenebilir. İletişim sinyali belirli bir mesafenin ötesinde kaybolursa robotik köpek, yeterli pil gücüne sahip olsa bile etkili bir şekilde çalışamayabilir.
3. Nükleer Santral Denetim Robotik Köpeklerinin Mevcut Yetenekleri
Şu anda nükleer santral denetim robotik köpeklerinin maksimum denetim mesafesi, belirli model ve konfigürasyona bağlı olarak büyük ölçüde değişiklik gösterebilmektedir. Gelişmiş robot köpeklerimizden bazıları, tek bir pil şarjıyla 5 kilometreye kadar inceleme mesafesine ulaşabilir.
Bu robotlar, seyahat menzillerini en üst düzeye çıkarmak için yüksek kapasiteli piller ve enerji tasarruflu bileşenlerle tasarlanmıştır. Ayrıca karmaşık ortamlarda sorunsuz bir şekilde hareket etmelerine olanak tanıyan son teknoloji engellerden kaçınma ve navigasyon sistemleriyle de donatılmıştır. Ayrıca, uzun mesafelerde istikrarlı veri iletimini sağlamak için uzun menzilli iletişim teknolojilerini kullanıyoruz.
Örneğin, bizimNükleer Tesis Denetimi için Otonom Robotik Köpeknükleer santrallerin benzersiz gereksinimlerine göre özel olarak tasarlanmıştır. Pillerin ve sensörlerin kolayca değiştirilmesine olanak tanıyan, minimum kesinti ile sürekli çalışmayı sağlayan modüler bir tasarıma sahiptir.
4. Sektördeki Gelişmeler ve Gelecek Beklentileri
Nükleer santral denetim robotik köpekleri alanı sürekli olarak gelişmektedir ve gelecekte maksimum denetim mesafesini etkilemesi muhtemel çeşitli eğilimler bulunmaktadır.
Gelişmiş Pil Teknolojileri
Araştırmacılar sürekli olarak daha yüksek enerji yoğunluğuna ve daha uzun ömürlü yeni pil teknolojileri geliştirmeye çalışıyor. Örneğin katı hal piller, geleneksel lityum iyon pillere göre daha fazla enerji depolama potansiyeline sahiptir ve aşırı ısınma ve güvenlik sorunlarına daha az eğilimlidir. Bu teknolojiler ticari olarak daha uygulanabilir hale geldikçe robotik köpeklerin maksimum muayene mesafesinin önemli ölçüde artması bekleniyor.
Geliştirilmiş Navigasyon ve Duyusal Sistemler
Yapay zeka ve makine öğrenimindeki ilerlemeler, robot köpekler için daha gelişmiş navigasyon ve duyu sistemlerinin geliştirilmesine olanak sağlıyor. Bu sistemler karmaşık ortamlara daha iyi uyum sağlayabilir, robotun yolunu optimize edebilir ve engellerden kaçınmak için harcanan zamanı azaltabilir. Sonuç olarak robot köpekler daha hızlı seyahat edebiliyor ve aynı sürede daha fazla mesafe kat edebiliyor.
Hibrit İletişim Çözümleri
Geleneksel kablosuz iletişim teknolojilerinin sınırlamalarını aşmak için uydu iletişimi ve örgü ağlar gibi çoklu iletişim yöntemlerini birleştiren hibrit çözümler araştırılmaktadır. Bu çözümler daha güvenilir ve uzun menzilli iletişim sağlayarak robotik köpeklerin daha uzak mesafelerde etkili bir şekilde çalışmasına olanak tanıyor.
5. Farklı Denetim Senaryolarına İlişkin Hususlar
Büyük ölçekli bir nükleer santralde farklı denetim senaryoları, farklı maksimum denetim mesafeleri gerektirebilir.
Düzenli Rutin Denetimler
Düzenli rutin denetimler sırasında robotik köpeğin, kapsamlı veri toplanmasını sağlamak için enerji santralinin önceden tanımlanmış bir alanını nispeten yavaş bir hızda kapsaması gerekiyor. Bu durumda maksimum inceleme mesafesi, denetlenecek alanın boyutuna ve mevcut pil ömrüne göre belirlenir. BizimDevriye ve Denetim için Otonom Robot KöpekBelirli bir rotayı takip edecek ve ekipman ve tesislerin ayrıntılı denetimlerini gerçekleştirecek şekilde programlanabildiğinden, bu tür denetimler için çok uygundur.
Acil Durum Müdahale Denetimleri
Olası bir sızıntı veya arıza gibi acil bir durumda robotik köpeğin etkilenen bölgeye mümkün olduğunca çabuk ulaşması gerekiyor. Bu senaryoda maksimum denetim mesafesi, seyahat hızı ve gerçek zamanlı veri iletme yeteneği ile karşılaştırıldığında daha az endişe vericidir. Bununla birlikte, robotun enerji santralinin daha uzak bölgelerine erişmesine olanak tanıdığından, daha uzun bir maksimum denetim mesafesi yine de faydalı olabilir.
6. Sonuç ve Eylem Çağrısı
Nükleer santral denetim robotik köpeğinin maksimum denetim mesafesi, birçok faktörden etkilenen karmaşık bir parametredir. Teknoloji ilerlemeye devam ettikçe bu robotların menzili ve yeteneklerinde önemli gelişmeler görmeyi bekleyebiliriz.
Şirketimiz olarak, müşterilerimizin farklı ihtiyaçlarını karşılayan yüksek kaliteli nükleer santral inceleme robotik köpekleri sağlamaya kendimizi adadık. Ürünlerimiz maksimum denetim mesafesi, güvenilirlik ve güvenlik sağlamak için en son teknolojilerle tasarlanmıştır.
Nükleer santral denetleme robotik köpeklerimiz hakkında daha fazla bilgi edinmek istiyorsanız veya özel gereksinimlerinizi görüşmek istiyorsanız lütfen bizimle iletişime geçmekten çekinmeyin. Sizinle çalışma fırsatını ve nükleer santralinizin denetim verimliliğini ve güvenliğini artırmanıza yardımcı olmayı sabırsızlıkla bekliyoruz.
Referanslar
- Langton, V. ve Guest, R. (2022, 22 Kasım). Enerji Endüstrisinde Denetim Robotlarının Yükselişi. Enerji Monitörü. https://www.energymonitor.ai/teknoloji/robots/rise - muayene - robotlar - enerji - endüstriler/ adresinden alındı.
- Thompson, M. (2019). Nükleer Santraller için Denetim Robotiği. Robotik Bugün.
- Beyaz, B. (2021). Yüksek Riskli Ortamlarda Otonom Denetim: Robotik Köpeklerin Rolü. Endüstriyel Robotik Dergisi.