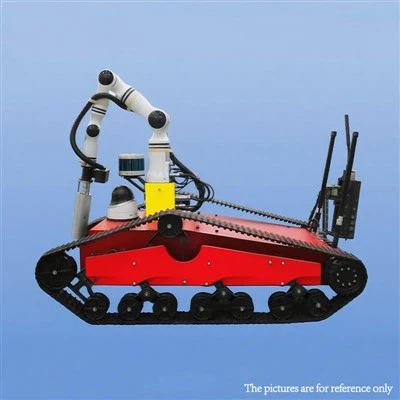
Nükleer enerji santrali operasyonlarının dinamik ortamında, gelişmiş denetim çözümlerine olan talep eşi benzeri görülmemiş bir seviyeye ulaştı. Nükleer Santral Denetim Robotik Köpeklerinin özel bir sağlayıcısı olarak, bu makinelerin endüstri üzerinde yarattığı dönüştürücü etkiye ilk elden tanık oldum. Bu blog yazısında, robotik köpeklerimizin kalabalık nükleer enerji santrali ortamlarının karmaşıklıklarında benzersiz bir hassasiyet ve verimlilikle nasıl gezindiğini keşfederek kritik manevra kabiliyeti konusunu ele alacağım.
Nükleer Santral Denetimlerinin Zorluklarını Anlamak
Nükleer enerji santralleri, ekipman, boru ve yapılardan oluşan bir labirent ile karakterize edilen karmaşık ve yüksek riskli ortamlardır. Geleneksel denetim yöntemleri genellikle radyasyona maruz kalma, kapalı alanlara sınırlı erişim ve insan hatası potansiyeli dahil olmak üzere çok sayıda zorlukla karşı karşıya kalan insan teknisyenleri içerir. Bu zorluklar yalnızca insan güvenliği açısından risk oluşturmakla kalmaz, aynı zamanda denetim sürecinde verimsizliklere de yol açarak daha uzun aksama sürelerine ve daha yüksek maliyetlere neden olabilir.
Robotik denetim çözümleri, nükleer enerji endüstrisinde ezber bozan bir unsur olarak ortaya çıktı. Bu robotlar, görsel denetimlerden radyasyon izlemeden ekipman testlerine kadar çok çeşitli görevleri insan hayatını riske atmadan gerçekleştirebiliyor. Ancak robotik bir denetim çözümünün gerçekten etkili olabilmesi için, özellikle kalabalık nükleer santral ortamlarında mükemmel manevra kabiliyetine sahip olması gerekir.
Nükleer Santral Denetiminde Manevra Kabiliyetinin Temel Yönleri Robotik Köpekler
Hareketlilik ve Uyarlanabilirlik
Nükleer Santral Muayene Robotik Köpeklerimiz, nükleer santrallerde yaygın olarak bulunan çeşitli araziler ve engeller arasında gezinmelerini sağlayan gelişmiş hareket özellikleriyle tasarlanmıştır. Bu robot köpekler, hayvanların hareketlerini taklit eden dört ayaklı hareket sistemleriyle donatılmıştır. Bu tasarım, geleneksel tekerlekli veya paletli robotlara göre çeşitli avantajlar sağlar.
Dört ayaklı robotlar merdivenler, rampalar ve enkaz dolu alanlar gibi düz olmayan yüzeylerden kolaylıkla geçebilir. Farklı arazilere uyum sağlamak için yürüyüşlerini ve duruşlarını gerçek zamanlı olarak ayarlayabilirler, böylece istikrarlı ve verimli hareket edebilirler. Örneğin robot köpek, merdiven çıkarken dengeyi ve çekişi korumak için bacaklarının uzunluğunu ve açısını ayarlayabilir. Bu uyarlanabilirlik, yerleşim planının karmaşık olabileceği ve bakım ve inşaat faaliyetleri nedeniyle sürekli değişebildiği nükleer enerji santrallerinde çok önemlidir.
Engellerden Kaçınma
Kalabalık bir nükleer enerji santrali ortamında engellerden kaçınmak manevra kabiliyetinin kritik bir yönüdür. Robotik köpeklerimiz, LiDAR (Işık Algılama ve Mesafe Belirleme), kameralar ve ultrasonik sensörler dahil olmak üzere kapsamlı bir sensör paketiyle donatılmıştır. Bu sensörler, çevredeki ortamın ayrıntılı bir 3 boyutlu haritasını oluşturmak için birlikte çalışarak robotik köpeğin gerçek zamanlı olarak engelleri tespit etmesine ve bunlardan kaçınmasına olanak tanır.
LiDAR sensörü, lazer ışınları yayar ve ışınların nesnelerden geri dönmesi için geçen süreyi ölçer. Bu veriler, robotun potansiyel engelleri tanımlamak için kullanabileceği ortamın yüksek çözünürlüklü bir 3 boyutlu haritasını oluşturmak için kullanılır. Kameralar, nesne tanıma ve navigasyon için kullanılabilecek görsel bilgiler sağlar. Ultrasonik sensörler kısa mesafeli engel tespiti için kullanılır ve ek bir güvenlik katmanı sağlar.
Bir engel tespit edildiğinde robot köpek, engeli önlemek için yolunu hızlı bir şekilde ayarlayabiliyor. Ya engelin etrafından dolaşabilir, üzerinden tırmanabilir (mümkünse) ya da durup engelin kaldırılmasını bekleyebilir. Bu gerçek zamanlı engellerden kaçınma yeteneği, robotik köpeğin kalabalık nükleer santral ortamlarında güvenli ve verimli bir şekilde çalışabilmesini sağlar.
Otonom Navigasyon
Otonom navigasyon, Nükleer Santral Muayene Robotik Köpeklerimiz için manevra kabiliyetinin bir diğer önemli yönüdür. Bu robot köpekler, nükleer enerji santralinde otonom olarak gezinmelerini sağlayan gelişmiş algoritmalar ve yazılımlarla donatılmıştır. Robot, önceden tanımlanmış bir inceleme rotasıyla programlanabilir veya hareket halindeyken en uygun yolu oluşturmak için sensörlerini kullanabilir.
Otonom navigasyon sistemi, enerji santralinin yerleşimi, engellerin konumu ve gerçekleştirilecek denetim görevleri gibi çeşitli faktörleri dikkate alıyor. Ortamdaki gerçek zamanlı değişikliklere göre rotayı dinamik olarak ayarlayabilir. Örneğin, inceleme alanına yeni bir ekipman takılırsa robotik köpek, yeni engelden kaçınmak için rotasını hızlı bir şekilde yeniden planlayabilir.
Gerçek Dünya Uygulamaları ve Faydaları
Nükleer Santral Muayene Robotik Köpeklerimizin mükemmel manevra kabiliyeti, gerçek dünyada birçok uygulama ve faydaya sahiptir.
Gelişmiş Güvenlik
Denetimler için robot köpekleri kullanarak insanların radyasyona maruz kalma riskini önemli ölçüde azaltabiliriz. Robotik köpekler, yüksek radyasyonlu bölgeler ve kapalı alanlar gibi insan teknisyenler için çok tehlikeli olan alanlara erişebilir. Bu sadece çalışanların sağlığını ve güvenliğini korumakla kalmaz, aynı zamanda kaza ve yaralanma potansiyelini de azaltır.
Geliştirilmiş Verimlilik
Yüksek manevra kabiliyeti, robotik köpeklerin muayeneleri geleneksel yöntemlere göre daha hızlı ve doğru bir şekilde gerçekleştirmesine olanak tanır. Kısa sürede geniş alanları kapsayabiliyor ve sensörleri en küçük kusurları veya anormallikleri bile tespit edebiliyor. Bu, sorunların daha hızlı tanımlanmasına ve daha verimli bakım ve onarım süreçlerine yol açarak nükleer santralin genel arıza süresini azaltır.
Maliyet Tasarrufu
Denetimler için robot köpeklerin kullanılması önemli ölçüde maliyet tasarrufu sağlayabilir. İnsan emeğine duyulan ihtiyacın azalması, denetim sürecinin artan verimliliğiyle birleştiğinde işletme maliyetlerini düşürebilir. Ayrıca sorunların erken tespiti, maliyetli arıza ve onarımları önleyerek nükleer santralin uzun vadede tasarruf etmesini sağlayabilir.
Ürün Tekliflerimiz
Nükleer Santral Denetim Robotik Köpeklerinin lider tedarikçisi olarak, nükleer enerji endüstrisinin özel ihtiyaçlarına göre uyarlanmış bir ürün yelpazesi sunuyoruz.
BizimNükleer Tesis Denetimi için Otonom Robotik KöpekNükleer santrallerde detaylı denetimler için özel olarak tasarlanmıştır. Doğru ve kapsamlı denetimler için yüksek çözünürlüklü kameralar, radyasyon dedektörleri ve diğer özel sensörlerle donatılmıştır.
Devriye ve Denetim için Otonom Robot KöpekDüzenli devriyeler ve genel denetimler için uygundur. Geniş alanları hızlı bir şekilde kapsayabilir ve temel denetimleri gerçekleştirerek enerji santralinin genel güvenliğini ve bütünlüğünü sağlayabilir.
Ayrıca şunları da sunuyoruz:Petrol ve Gaz Boru Hattı Denetimi için Otonom Dörtlü RobotPetrol ve gaz boru hatları için tasarlanmış olmasına rağmen, aynı gelişmiş manevra kabiliyeti özelliklerinin çoğunu paylaşan ve nükleer enerji santrallerindeki belirli denetim görevleri için uyarlanabilen.
Sonuç ve Eylem Çağrısı
Nükleer Santral Muayene Robotik Köpeklerimizin manevra kabiliyeti, kalabalık nükleer santral ortamlarındaki etkinliklerinde önemli bir faktördür. Hareket kabiliyeti, engellerden kaçınma ve otonom navigasyon yetenekleri, denetimleri güvenli, verimli ve doğru bir şekilde gerçekleştirmelerine olanak tanır.


Nükleer enerji sektöründeyseniz ve güvenilir ve yenilikçi bir denetim çözümü arıyorsanız sizi ürün yelpazemizi keşfetmeye davet ediyoruz. Uzmanlardan oluşan ekibimiz, özel ihtiyaçlarınızı anlamak ve denetim gereksinimlerinize en uygun robot köpeği sağlamak için sizinle birlikte çalışmaya hazırdır. Ürünlerimizin nükleer santral denetim süreçlerinizi nasıl dönüştürebileceği hakkında bir görüşme başlatmak için bugün bizimle iletişime geçin.
Referanslar
- Smith, J. (2020). "Nükleer Tesisler için Robotik Muayene Teknolojilerindeki Gelişmeler". Nükleer Mühendislik Dergisi.
- Johnson, A. (2019). "Dört Ayaklı Robotlar: Tehlikeli Ortamlarda Tasarım ve Uygulamalar". Robotik Araştırma Dergisi.
- Brown, C. (2021). "Karmaşık Endüstriyel Ortamlarda Otonom Navigasyon". Endüstriyel Otomasyon Dergisi.